Mişcarea giroscopică cu precesie
Autor: ing. Constantin Teodorescu
Articolul "Mişcarea giroscopică cu precesie" prezintă principalele aspecte şi caracteristici ale mişcării giroscopice cu precesie, forma fundamentală a mişcării corpurilor materiale în Univers, demonstrate cu prioritate de autor, în studiul "Structură şi evoluţie".
Cuprins:
1 Sistemele de coordonate
şi unghiurile lui Euler
1 Sistemele de coordonate şi unghiurile lui Euler
Corpul material giroscopic analizat în capitolul
2.2 din [1] a fost considerat un corp material giroscopic cu precesie nulă,
adică axa de simetrie 0z, în jurul căreia corpul se roteşte, îşi păstrează
neschimbată direcţia, rămânând stabilă.
În [2], capitolul VI, este prezentată condiţia
stabilităţii axei de rotaţie astfel:
“Un giroscop
căruia i s-a dat o mişcare de rotaţie în jurul axei sale de simetrie, îşi
păstrează neschimbată direcţia acestei axe, în cazul când momentul tuturor
forţelor exterioare în raport cu punctul fix 0 este nul”, adică M0 = 0.
În univers nu există corpuri materiale izolate,
corpuri materiale care să nu fie supuse unor influenţe externe. De aceea,
analiza din capitolul 2.2 trebuie privită ca un caz particular, dar pe deplin
posibil în cazul în care forţele externe se anihilează reciproc.
În realitate, fie sub influenţe externe, fie ca
urmare a propriei rotaţii în jurul unui corp central, aşa cum s-a arătat în ultimul
subparagraf al subcapitolului 2.2, corpul material giroscopic este supus la o
mişcare nouă, suplimentară, care constă în rotirea axei 0z a giroscopului în
jurul unei alte axe 0z1 fixă, numită mişcare de precesie, cu o altă viteză de rotaţie w1
diferită de w. Această mişcare giroscopică cu precesie este
analizată în subcapitolul 2.3 din [1].
La începutul acestei analize, vom urma analiza din
[3], paragraful 36.
Fiind vorba de două mişcări de rotaţie diferite,
se folosesc două sisteme de coordonate cu aceeaşi origine: unul fix, iar altul
mobil şi legat invariabil de corpul material giroscopic.
Sistemul fix, notat cu 0xyz, are versorii i, j,
k. Corpul material giroscopic, cu
centrul în 0, se roteşte cu viteza unghiulară  , în jurul axei 0z.
Sistemul mobil, notat cu 0x1y1z1,
are versorii i1, j1, k1 şi originea tot în 0. Fiind invariabil legat de
corpul material giroscopic, sistemul mobil se roteşte, împreună cu acesta, în
jurul punctului 0, astfel încât axa de simetrie 0z a corpului material
giroscopic execută o mişcare de rotaţie în jurul axei fixe 0z1, cu
viteza unghiulară w1, diferită de viteza
unghiulară w a giroscopului,
ca în fig. 1.

Fig. 1. Sistemele de coordonate ale corpului material
giroscopic. Unghiurile lui Euler.
În [3], paragraful 36, se demonstrează relaţiile
dintre coordonatele x1, y1, z1 din sistemul de
coordonate mobil şi coordonatele x, y, z din sistemul de coordonate fix, pentru
acelaşi punct din spaţiu. Aceste relaţii sânt de forma:

(1)
Coeficienţii din partea dreaptă a ecuaţiilor (1)
sânt exprimaţi, în funcţie de “unghiurile lui Euler” j, y şi J, prin
expresiile:

(2)
Unghiurile lui Euler, aşa cum se poate observa şi
pe fig. 1, au următoarea reprezentare:
-
reprezintă rotaţia în planul x0y în jurul axei 0z;
-
reprezintă rotaţia în planul x10y1
în jurul axei 0z1, numit şi unghiul de precesie;
-
reprezintă unghiul dintre axele 0z şi 0z1,
numit şi unghiul de nutaţie.
În funcţie de timp, unghiurile lui Euler se
exprimă prin relaţiile:

(3)
(4)
Unghiul de nutaţie variază în timp numai în
funcţie de variaţia în timp a influenţelor externe. Atâta timp cât rezultanta
influenţelor externe este constantă şi unghiul de nutaţie este constant.
2 Energia giroscopică a corpului material
giroscopic cu precesie
2.1
Componentele mişcării giroscopice cu precesie
Elementul de masă al corpului material giroscopic
cu precesia diferită de zero execută, simultan, două mişcări de rotaţie: una în
jurul axei 0z cu viteza de rotaţie w şi una
în jurul axei 0z1 cu viteza de rotaţie w1.
Energia giroscopică a elementului de masă m, în
mişcarea de rotaţie în jurul axei 0z, notată cu egz, este exprimată
prin relaţia (2.2.3) din [1], faţă de axa 0z:
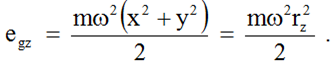
(5)
Energia giroscopică a aceluiaşi element de masă m,
în mişcarea de rotaţie în jurul axei 0z1, notată cu egz1,
este exprimată tot prin relaţia (2.2.3) din [1], dar faţă de axa 0z1,
şi are forma:

(6)
Energia giroscopică totală a elementului de masă m
însumează energiile giroscopice proprii celor două mişcări de rotaţie
simultane, adică

(7)
Conform relaţiilor (5) şi (6), ambele energii egz
şi egz1 au suprafeţe de nivel energetic constant de formă
cilindrică, de raze rz şi rz1, în jurul axelor 0z şi 0z1.
Cum axele lor formează unghiul J, intersecţiile
suprafeţelor cilindrice de nivel energetic constant sânt linii curbe cu forme
care depind de razele rz şi rz1 şi de unghiul J.
Prin urmare, corpul material giroscopic cu
precesie nu are suprafeţe de nivel energetic constant, ci doar linii de forme
determinate de razele rz şi rz1 şi de unghiul J.
2.2
Expresia generală a distanţei elementului de masă m(x, y, z) faţă de axa
0z1
Distanţa elementului de masă m la axa 0z1,
rz1, în funcţie de coordonatele elementului de masă m şi de
unghiurile lui Euler, poate fi exprimată algebric sau geometric.
Prima cale necesită calcule pe baza relaţiilor (1)
şi (2). Aceste calcule sânt mai complicate, ca scriere, şi, din această cauză,
sânt prezentate în Anexa 2.3.1: “Calculul algebric al energiei giroscopice
totale a elementului de masă” din [1].
Cea de a doua cale este mai puţin laborioasă şi
este prezentată în continuare.
Se consideră planul z10z, format de axele
z1 şi z, care subîntind unghiul J, ca în figura 2.

Fig. 2. Exprimarea rz1minim şi rz1maxim,
prin raţionamente geometrice.
Elementul de masă m, în mişcarea sa giroscopică în
jurul axei z, parcurge cercul m, de rază rz şi cu centrul în z0,
situat într-un plan perpendicular pe axa z. În cercul m, se consideră
diametrul AB, care este paralel cu axa 0x şi este conţinut în planul z10z,
şi diametrul CD, care este perpendicular pe diametrul AB şi paralel cu axa 0y.
Din punctul A se coboară perpendiculara AA¢ pe z10z0
şi se formează dreptunghiul z1AAA¢z10 şi triunghiul
dreptunghic AA¢z0.
Triunghiul dreptunghic AA¢z0
este asemenea cu triunghiul dreptunghic 0z10z0,
unghiurile z00z10 şi A¢z0A fiind egale
cu J, ca unghiuri cu laturile perpendiculare.
Din triunghiul dreptunghic 0z10z0,
se exprimă cateta z0z10, rz10, prin relaţia

(8)
Din triunghiul dreptunghic AA¢z0, se exprimă
cateta A¢z0,
prin relaţia

(9)
Evident, distanţa punctului A la axa 0z1
este dată de diferenţa:

(10)
În mod similar se exprimă şi distanţa punctului B la
axa 0z1, prin suma:

(11)
În
continuare, pentru a nu îngrămădi figura 2, dezvoltăm raţionamentul geometric
pe figura 3.

Fig. 3. Exprimarea rz1P, prin raţionamente
geometrice.
În figura 3, prin punctul curent P, în care
se află elementul de masă m la un moment dat, se duce coarda PP¢,
paralelă cu diametrul CD. Mijlocul coardei PP¢, intersecţia cu diametrul AB,
se noteză cu R. Prin R se duce perpendiculara pe axa 0z1, care cade
în punctul z1P. Se uneşte punctul z1P cu punctul P şi se
obţine distanţa rz1P a punctului P la axa 0z1 (Pz1P
este perpendicular pe 0z1, conform teoremei celor trei
perpendiculare). Din punctul R se coboară perpendiculara, în planul z0z1,
care intersecteză pe z0z10 în punctul S. S-a obţinut
triunghiul dreptunghic RSz0, cu ipotenuza Rz0 = xP,
din care rezultă:
 (12)


Din dreptunghiul RSz10z1P,
rezultă

(13)
şi, conform relaţiilor (8) şi (12)

(14)
unde j este unghiul dintre direcţiile
z0A şi z0P.
Din triunghiul dreptunghic PRz0, se
deduce
(15)
În fine, din triunghiul dreptunghic PRz1P,
în care se cunosc catetele Rz1P, relaţia (14), şi PR, relaţia (15),
se exprimă ipotenuza Pz1P = rz1P, care este distanţa
punctului P la axa 0z1:

(16)
Pentru j egal cu 0 sau cu p,
evident, relaţia (16) se transformă în relaţia (10) sau în relaţia (11).
Pe baza relaţiilor

(17)

(18)


(24)

relaţia (16) se transcrie în coordonate carteziene
astfel:

Prin urmare, relaţiile (16) şi (18) reprezintă
expresia generală a pătratului distanţei punctului curent P al cercului m, la
axa 0z1, în coordonate polare, respectiv, în coordonate carteziene.
Înainte de a merge mai departe cu analiza, să
observăm că punctul P¢,
simetricul punctului P faţă de diametrul AB, are aceeaşi distanţă faţă de axa
0z1 ca şi punctul P.
În fine, o ultimă observaţie: faptul că distanţa
punctului curent P al cercului m, la axa 0z1, nu depinde de unghiul
de precesie y nu
trebuie să surprindă, deoarece mişcarea punctului P pe cercul m depinde doar de
unghiul de nutaţie J, indiferent de poziţia
cercului m în jurul axei 0z1.
2.3 Expresia energiei giroscopice totale a
elementului de masă
Prin introducerea relaţiei (16) în relaţia (7) se
obţine expresia energiei giroscopice totale a elementului de masă în mişcarea
giroscopică cu precesie, exprimată în coordonate polare, sub forma

(19)
iar prin introducerea relaţiei (18) în relaţia
(7), se obţine şi exprimarea în coordonate carteziene, sub forma

(20)
Expresia energiei giroscopice totale a elementului
de masă în mişcarea giroscopică cu precesie, exprimată fie în coordonate
polare, relaţia (19), fie în coordonate carteziene, relaţia (20), are caracter
universal deoarece:
-
reprezintă relaţia de bază şi primordială dintre
masa şi energia internă a elementului de masă, sub influenţă externă, pe de o
parte, şi
-
este prezentă totdeauna şi pretutindeni în
univers, pe de altă parte.
Energia
giroscopică totală a elementului de masă al corpului material cu mişcare
giroscopică cu precesie, aşa cum se poate observa cu uşurinţă din relaţia (19),
are trei componente:
a) O
componentă continuă, notată cu egc, care conţine doar termenii ce nu
depind de j, adică

(21)
exprimată în unităţi de energie şi determinată de
vitezele de rotaţie şi  , de coordonatele x, y, z ale elementului de masă şi de
unghiul de nutaţie J.
şi , de coordonatele x, y, z ale elementului de masă şi de
unghiul de nutaţie J.
b Două
componente ondulatorii sinusoidale:
-
una în planul xy, determinată de viteza de rotaţie
a mişcării de precesie, de unghiul de nutaţie şi de mişcarea elementului de
masă în planul x0y, exprimată prin relaţia

(22)
în
care fracţia reprezintă amplitudinea oscilaţiilor date de factorul cosj;
-
a doua, determinată tot de viteza de rotaţie a
mişcării de precesie, de unghiul de nutaţie şi de mişcarea elementului de masă
în planul x0y, dar care depinde şi de coordonata z şi se produce ortogonal pe
planul x0y şi paralel cu axa 0z, exprimată prin relaţia
(23)
în care
fracţia reprezintă, de asemenea, amplitudinea oscilaţiei dată de factorul cosj.
Nota 1: Se cuvine menţionat faptul că în
[2], capitolul VI, este demonstrată mişcarea ondulatorie a componentelor wx
şi wy, într-o demonstraţie mai
amplă, prin care se determină condiţiile ca axa de simetrie în jurul căreia se
roteşte giroscopul să fie fixă.
Cu ajutorul relaţiei (3) şi al relaţiilor

din [4], mişcare
mecanică, componentele ondulatorii ale energiei totale a elementului de
masă al corpului material cu mişcare giroscopică cu precesie pot fi exprimate
în funcţie de timpul t, de frecvenţa n, de perioada T sau de viteza
v.
Componenta ondulatorie din planul x0y este
pulsatorie, de semn pozitiv, asemenea unei oscilaţii electrice la ieşirea
dintr-un redresor cu diode şi fără condensator, datorită pătratului funcţiei
cosinusoidale.
Cele două componente ondulatorii, una în planul
x0y şi alta ortogonală pe ea, în planul x0z, ale energiei totale a elementului
de masă al corpului material cu mişcare giroscopică cu precesie sânt
determinate strict de mişcarea de precesie a corpului material giroscopic.
Elementul de masă al corpului material giroscopic,
care execută o mişcare giroscopică cu precesie, câştigă energie în mişcarea de
îndepărtare de axa de precesie 0z1 şi pierde energie în mişcarea de
apropiere de axa de precesie. Energia câştigată este luată din energia externă
care îi provoacă mişcarea de precesie, iar energia pierdută este cedată tot
acestei energii externe. Câştigarea şi pierderea de energie sânt fenomene
succesive în timp pentru elementul de masă P, dar simultane pentru elementele
de masă P şi P’ simetrice faţă de diametrul AB, fapt ce face ca în energia
externă să se manifeste şi să se propage, îndepărtându-se de corpul material
giroscopic, o undă complexă în planurile x0y şi x0z.
Într-adevăr, dacă urmărim mişcarea elementului de
masă m pe semicercul ACB (a se vedea fig. 3), se observă, cu uşurinţă, că
energia totală giroscopică a acestuia se măreşte continuu, de la minimă, în
punctul A, la maximă, în punctul B. În continuare, pe semicercul BDA, energia
totală giroscopică a elementului de masă scade continuu, de la maximă, în
punctul B, la minimă, în punctul A.
Dacă se anulează mişcarea de precesie, adică J = 0
şi, implicit, w1 = 0, expresia energiei
giroscopice totale a elementului de masă al corpului material cu mişcare
giroscopică devine
(25)


 (28)


(34)


(42)


expresie identică cu (2.2.3) din [1]. În acest
caz, componentele ondulatorii dispar şi rămâne doar componenta continuă care
reprezintă energia elementului de masă al corpului material cu mişcare
giroscopică fără precesie.
Din relaţiile (19) – (23) mai rezultă şi aspectul:
orice modificare a mişcării de precesie
(a unghiului de nutaţie J) conduce la modificarea simultană a componentelor ondulatorii ortogonale
pe coordonatele x (în planul x0y) şi z (în planul xoz) ale energiei giroscopice
totale a elementului de masă al corpului material giroscopic cu mişcare de precesie,
indiferent de modul în care s-a făcut modificarea.
Ba mai
mult, modificarea uneia dintre componentele ondulatorii ortogonale atrage după
sine şi modificarea celeilalte componente ondulatorii.
Nota
2: Asemenea fenomene se petrec în electromagnetism, prin legăturile şi
condiţionarea reciprocă dintre câmpurile electric şi magnetic.
Prin urmare, cu toată certitudinea, putem formula
următoarele concluzii fundamentale:
1) Mişcarea giroscopică cu precesie este forma
fundamentală de mişcare în univers, deoarece permite:
-
conservarea
în timp a energiei giroscopice;
-
evoluţia
în cadrul interacţiunii cu corpuri externe;
-
reacţii
adecvate la orice modificare a influenţelor externe, adică la orice modificare
a mediului extern.
2) Reacţiile sânt de aşa natură şi de o astfel de
intensitate încât să menţină stabilitatea şi să permită evoluţia sistemului.
3) Legăturile între diferitele corpuri materiale
giroscopice se realizează prin câmpuri de energie care conţin şi ansambluri de
unde spaţiale compuse din unde plane ortogonale.
În [1], la finalul paragrafului, au fost
determinate şi maximele şi minimele energiei giroscopice cu precesie.
Conform [5], paragraful 162, o funcţie de mai mute
variabile poate atinge un maxim sau un minim numai la acele valori ale
variabilelor pentru care derivatele parţiale de ordinul întâi sânt nule sau nu
există. Funcţia are maxim dacă derivatele parţiale de ordinul doi sânt negative
sau nule şi are minim dacă derivatele parţiale de ordinul doi sânt pozitive sau
nule.
După efectuarea calculelor, s-au obţinut
rezultatele prezentate în concluziile:
1) Singurul
punct cu energia giroscopică nulă este centrul corpului material giroscopic,
care are coordonatele x = y = z = 0.
2) În
planul x0z, pentru care y = 0, energia giroscopică are valori minime de-a
lungul dreptelor x1 = k1z şi x2 = k2z,
cu

(26)
Dreptele x1 şi x2 depind de
parametrii w, w1 şi de unghiul de nutaţie J.
Aceşti parametri, în analiza valorilor de maxim şi de minim ale energiei giroscopice
a corpului material giroscopic executată mai sus, au fost consideraţi că rămân
nemodificaţi. În realitate, evoluţia în cadrul mişcării giroscopice cu precesie
are loc tocmai prin modificarea acestor parametri.
2.4 Analiza
expresiilor energiei giroscopice obţinute prin metoda geometrică şi prin metoda
unghiurilor lui Euler
În Anexa 2.3.1 din [1], s-a obţinut expresia energiei
giroscopice totale în funcţie de coordonatele elementului de masă şi de
unghiurile lui Euler, plecându-se de la relaţiile (1) şi (2), sub forma:

(27)
Prin urmare, relaţiile (19) şi (27) sânt
compatibile doar referitor la componenta continuă a energiei giroscopice totale
şi sânt incompatibile referitor la componentele ondulatorii, pe care relaţia (27)
le neglijează, nu le evidenţiază.
3 Câmpul
vectorial al energiei giroscopice a corpului material giroscopic cu precesie
3.1 Gradientul energiei giroscopice a corpului
material giroscopic cu precesie
Vom analiza gradientul energiei giroscopice totale
a elementului de masă al corpului material giroscopic cu precesie, exprimată
prin relaţia (20), dar pe care o transformăm prin separarea pe coordonatele x,
y şi z, astfel:
 (28)
Componentele gradientului de-a lungul axelor de
coordonate sânt:

(29)
(30)
(31)
Iar gradientul energiei giroscopice totale a
elementului de masă al corpului material giroscopic cu precesie, în coordonate
carteziene, este exprimat prin relaţia

(32)
sau, în
coordonate polare pe cercul m, prin relaţia

(33)
Gradientul reprezintă forţa centrifugă şi din
relaţiile (32) şi (33), rezultă concluziile:
6) Pe parcursul mişcării de rotaţie în jurul axei 0z, componentele
gradientului energiei giroscopice totale a elementului de masă al corpului
material giroscopic cu precesie au o evoluţie oscilatorie, astfel:
-
cosinusoidal pe axa 0x,
-
sinusoidal pe axa 0y şi
-
cosinusoidal pe axa 0z.
Pe axele 0x şi 0z,
componentele sânt modulate oscilatoriu.
7) Oscilaţiile componentelor gradientului energiei giroscopice
sânt sincrone cu oscilaţiile energiei giroscopice totale a elementului de masă.
8) Ca urmare a evoluţiei oscilatorii sincrone cu energia giroscopică
totală, gradientul energiei giroscopice totale a elementului de masă al
corpului material giroscopic cu precesie execută o rotaţie sincronă cu
elementul de masă în jurul axei 0z, dar complexă: o rotaţie completă paralelă cu planul ecuatorial (xy), de forma unui
oval închis, concomitentă cu o rotaţie completă în planul meridian (xz),
însoţită de o alunecare în lungul axei z.
9) Dependenţa gradientului energiei giroscopice de mărimile vectoriale şi şi de unghiul de nutaţie J, pe lângă parametrii de
poziţie x, y, z sau r, j, q,
asigură mişcării giroscopice cu precesie o largă varietate de forme de
manifestare, atât la scară cosmică cât şi la scară atomică, varietate
manifestată şi prin complexitatea lumii în care trăim.
şi şi de unghiul de nutaţie J, pe lângă parametrii de
poziţie x, y, z sau r, j, q,
asigură mişcării giroscopice cu precesie o largă varietate de forme de
manifestare, atât la scară cosmică cât şi la scară atomică, varietate
manifestată şi prin complexitatea lumii în care trăim.
Din aceste concluzii rezultă
că mişcarea giroscopică cu precesie generează, în spaţiul ocupat de corpul
material, două câmpuri sincrone:
-
un câmp scalar al energiei
giroscopice a elementului de masă şi
-
un câmp vectorial al
gradientului energiei giroscopice.
Fiecărui punct din spaţiul
corpului material îi corespund caracteristicile:
-
o energie giroscopică de
mărime determinată de poziţia sa, şi
-
un gradient al energiei
giroscopice cu mărimea şi direcţia determinate, de asemenea, de poziţia sa.
În mişcarea de rotaţie în
jurul axei 0z, elementul de masă al corpului material giroscopic ia, pe rând,
caracteristicile punctelor din spaţiu pe care le parcurge.
Prin urmare, desprindem şi concluzia:
10) Sincronizarea gradientului cu energia giroscopică arată că, de fapt, energia giroscopică totală a
elementului de masă şi gradientul său devin (se transformă în) proprietăţi ale
spaţiului ocupat de corpul material giroscopic cu precesie, proprii
fiecărui punct al acestuia, iar elementul
de masă, în mişcarea sa giroscopică, ia,
pe rând, energia şi gradientul punctelor
pe care le parcurge.
În [1], subcapitolul 2.3, s-a mai demonstrat că:
11) Singurul
punct cu gradientul energiei giroscopice nul este centrul corpului material
giroscopic, care are coordonatele x = y = z = 0.
12) În
planul x0z, pentru care y = 0, gradientul energiei giroscopice are valori
minime de-a lungul dreptelor x3 = k3 z şi x4 =
k4 z, cu

Dreptele x3 şi x4 depind de
parametrii w, w1 şi de unghiul de nutaţie J într-o
formă mai complexă ca dreptele x1 şi x2 definite prin
coeficienţii daţi de relaţiile (26).
Compararea coeficienţilor k3 şi k4
cu coeficienţii k1 şi k2 arată că dreptele de-a lungul
cărora gradientul energiei giroscopice are valori minime sânt diferite de
dreptele de-a lungul cărora energia giroscopică are valori minime.
3.2 Planul
în care se află vectorul gradient
Pentru a determina planul în care se află vectorul
gradient, revenim la relaţia (33), pe care o punem sub forma

(35)
care, pe baza relaţiilor (17), (18) şi figurii 3,
devine
(36)
Conform relaţiei (36), vectorul grad eg este suma a doi
vectori gradient corespunzători energiilor giroscopice ale elementului de masă
faţă de axa giroscopică z şi faţă de axa de precesie z1. Vom nota
aceşti vectori cu gz şi,
respectiv, gz1, adică

(37)
Ambii vectori gz
şi gz1 au punctul de
aplicaţie în elementul de masă m, adică în punctul P, şi au direcţiile în
prelungirea razelor giroscopice rz
şi rz1, aşa cum se arată
în figura 4.

Fig. 4. Vectorii gradient gz şi gz1
şi grad eg.
În [1], subcapitolul 2.3, s-a mai demonstrat că:
13) Rotirea
giroscopică a elementului de masă în jurul axei z, pe cercul m, este însoţită
de rotirea sincronă a gradientului energiei giroscopice a elementului de masă.
14) Rotaţia
giroscopică a elementului de masă se produce într-unul şi acelaşi plan, planul
xy perpendicular pe axa z.
15) Rotaţia gradientului
energiei giroscopice a elementului de masă este
o rotaţie complexă care se produce simultan atât în plan orizontal cât şi în
plan vertical, în ambele planuri rotaţia
fiind de 3600. Rotaţia gradientului este o răsucire continuă în plan orizontal şi în plan vertical. Ba
chiar mai mult, rotaţia în plan vertical
se produce simultan cu o glisare pe axa z1, între limitele z10
± rz
sinJ,
într-o rotaţie parcurgându-se acest interval în ambele sensuri (dus pe arcul
ACB – întors pe arcul BDA).
16) Rotaţia
gradientului energiei giroscopice a elementului de masă m se produce, pe
circumferinţa m, simultan cu variaţia mărimii sale de la valoarea minimă la
valoarea maximă, pe semicircumferinţa ACB, şi de la valoarea maximă la valoarea
minimă, pe semicircumferinţa BDA.
17) Rotaţia complexă a gradientului
energiei giroscopice a elementului de masă, care se produce simultan atât în
plan orizontal cât şi în plan vertical, în ambele planuri rotaţia fiind de 3600,
privită pe ansamblul paraleleor şi meridianelor corpului material giroscopic cu
precesie, conduce la prezenţa vectorului
gradientului energiei giroscopice în toate punctele spaţiului corpului
material, pe toate direcţiile şi de mărime determinată de poziţia punctului
considerat, de mărimile vitezelor giroscopice şi de precesie w şi w1 şi de unghiul de nutaţie J.
S-ar părea că avem o imagine completă asupra
gradientului energiei giroscopice a corpului material giroscopic cu precesie,
dar mai trebuie cercetat un aspect: trebuie cercetat gradientul şi pe
paralelele de latitudine J, figura
5.

Fig. 5. Paralela J parcursă de punctul P.
Pentru toate punctele cercului m(J), raza
vectoare 0P formează un unghi J cu axa
z şi din triunghiul dreptunghic 0zqP rezultă

(38)
Prin introducerea relaţiei (38), coroborată cu
relaţiile (17), în relaţia (19) a energiei giroscopice, aceasta ia forma

(39)
Particularitatea relaţiei (39) constă în existenţa
de oscilaţii în cuadratură în planul yz, conţinute în paranteza rotundă. Oscilaţiile în cuadratură, fiind
proporţionale cu suma pătratelor sinusului şi cosinusului unghiului j, cu
diferenţa de fază de p/2, constituie o premisă pentru producerea de
mişcări turbionare în zona paralelelor de latitudine ± J.
Nota 3: Oscilaţiile în cuadratură ale energiei giroscopice
a Pământului, în zona paralelor de 230 latitudine nordică şi sudică,
reprezintă principala premisă pentru fenomene ca cele manifestate în Triunghiul
Bermudelor şi în Marea Diavolului, prin producerea cicloanelor devastatoare, şi
chiar pentru aspecte caracteristice Saharei şi altor zone de la tropice. Pentru
producerea fenomenelor caracteristice acestor zone, pe lângă premisa dată de
oscilaţiile în cuadratură ale energiei giroscopice a Pământului, care sânt
prezente în mod continuu, mai este necesară şi prezenţa altor factori care să
conlucreze cu oscilaţiile în cuadratură.
Acelaşi tip de oscilaţii în cuadratură se obţin şi
în relaţia gradientului energiei giroscopice.
3.4
Caracterul potenţial al câmpului vectorial grad eg
Condiţia necesară şi suficientă ca un câmp
vectorial să fie potenţial este ca rotorul acestuia să fie nul, [6], paragraful
110.
Rotorul câmpului vectorial format de gradientul
energiei giroscopice a corpului material giroscopic, [3], [6], [7], se
calculează cu expresia:

(40)
Conform relaţiei (40),

(41)
rotorul gradientului este nul, ceea ce confirmă că
şi în cazul corpului material girocopic cu precesie, câmpul de forţă al
gradientului energiei giroscopice totale este de tip potenţial.
Câmpul vectorial grad eg fiind un câmp vectorial potenţial, în
conformitate cu [7], paragraful 3.2.16, există o funcţie scalară de forma V = - eg
care reprezintă potenţialul scalar al vectorului grad eg, dacă eg are valori unice. Cum

(42)
şi componentele sale au valori unice de-a lungul
razelor rz şi rz1, rezultă că funcţia
(43)
reprezintă potenţialul scalar al vectorului grad eg.
4 Dependenţa energiei giroscopice de unghiul de
nutaţie J
Energia giroscopică a corpului material giroscopic
cu precesie şi gradientul acesteia au fost analizate în paragrafele precedente.
În ambele analize, unghiul de nutaţie J a fost considerat cu valoarea
în intervalul (0, p/2),
dar, în realitate, valoarea unghiului este cuprinsă în intervalul [0, p].
Pentru a avea o imagine completă asupra
dependenţei energiei giroscopice de unghiul de nutaţie J şi,
implicit, a comportării gradientului, vom extinde analiza şi la valorile
unghiului de nutaţie din afara intervalului considerat (0, p/2).
a)
Unghiul de nutaţie J = 0
Aparent, deoarece pentru J = 0,
relaţia (19) devine

(44)
în care vectorii w şi w1 sânt vectori coliniari,
sântem tentaţi să considerăm că suma din paranteza relaţiei (43) ar reprezenta
suma celor doi vectori, ceea ce nu este corect. Relaţia (43) arată că, în
cazul w1 || w, , cele
două viteze unghiulare de rotaţie acţionează independent şi acţiunile lor se
însumează.
Cum cos(J = 0) = 1 şi sin(J = 0) =
0, coeficienţii k1 şi k2 din relaţiile (26) au valoarea
zero. Aceasta înseamnă că dreptele x1 = 0 şi x2 = 0,
coroborate cu condiţia y = 0, conduc la axa z de-a lungul căreia sânt dispuse
valorile minime ale energiei giroscopice.
Pentru J = 0, gradientul energiei
giroscopice, dat de relaţia (32), devine

(45)
adică este suma gradientelor energiilor
giroscopice ale vitezelor de rotaţie w şi w1, considerate separat.
Dreptele valorilor minime ale gradientului
energiei giroscopice x3 = 0 şi x4 = 0, coroborate cu
condiţia y = 0, de asemenea, conduc la axa z de-a lungul căreia gradientul
energiei giroscopice are valori minime.
Parantezele din relaţiile (43) şi (44) prezintă o
importanţă deosebită şi ne permit formularea următoarei teoreme:
Teorema 1:
Dacă două viteze de rotaţie w şi w1 acţionează simultan asupra unui corp
material, ambele imprimându-i o mişcare de rotaţie în jurul aceleiaşi axe,
atunci energia giroscopică a corpului material este egală cu suma energiilor
giroscopice produse de cele două viteze de rotaţie considerate separat, iar
gradientul energiei giroscopice sumă este egal cu suma gradientelor energiilor
componente.
Conform acestei teoreme, un corp material giroscopic poate pierde
sau câştiga energie prin vectori de rotaţie coliniari vectorului de rotaţie
giroscopică.
b)
Unghiul de nutaţie J = p/2
Cum sin(J = p/2) = 1
şi cos(J = p/2) =
0, relaţia (19) devine

(46)
iar gradientul energiei giroscopice, exprimat prin
relaţia (32), devine

(47)
Coeficienţii dreptelor de valori minime ale
energiei giroscopice, exprimaţi prin relaţiile (26), iau valorile k1
= 0 şi 1/k2 = 0, care conduc la condiţiile x = 0 şi, respectiv, z =
0. Aceste condiţii, coroborate cu condiţia y = 0, [a se vedea concluzia 5)], conduc la dreptele z şi,
respectiv, x de-a lungul cărora sânt dispuse valorile minime ale energiei
giroscopice.
Aceeaşi situaţie se prterece şi cu dreptele de
valori minime ale gradientului energiei giroscopice. Valorile coeficienţilor k3
= 0 şi 1/k4 = 0, exprimaţi prin relaţiile (34), conduc la condiţiile
x = 0 şi, respectiv, z = 0. Aceste condiţii, coroborate cu condiţia y = 0, [a
se vedea relaţia (34)], conduc tot la dreptele z şi, respectiv, x de-a lungul
cărora sânt dispuse şi valorile minime ale gradientului energiei giroscopice.
Prin urmare, în cazul J = p/2,
dreptele de-a lungul cărora sânt dispuse valorile minime ale energiei
giroscopice şi ale gradientului acesteia sânt drepte ortogonale suprapuse pe
axele x şi z.
Relaţia (45) arată că, în cazul J = p/2,
energia giroscopică a corpului material giroscopic cu precesie se compune din
două mişcări giroscopice fără precesie faţă de axele ortogonale z şi x, cu
vitezele de rotaţie ortogonale w şi, respectiv, w1. Ca urmare, şi
gradientul energiei giroscopice a corpului material giroscopic cu precesie se
compune din gradientele celor două mişcări giroscopice fără precesie faţă de
axele z şi x, cu vitezele de rotaţie ortogonale w şi, respectiv, w1, ceea
ce relevă şi relaţia (46).
În consecinţă, relaţiile (45) şi (46) permit
formularea următoarei teoreme:
Teorema 2: Dacă unghiul de nutaţie atinge valoarea J = p/2, atunci mişcarea giroscopică cu precesie a unui
corp material giroscopic se descompune în două mişcări giroscopice simultane,
ambele fără precesie, în jurul a două
axe ortogonale.
În acest caz, J = p/2, pe
baza teoremelor 1 şi 2, se poate conchide:
Teorema 3: Dacă unghiul de nutaţie J = p/2, atunci corpul material giroscopic poate primi
sau pierde energie prin orice vector de rotaţie coliniar cu unul dintre
vectorii de rotaţie ortogonali w sau w1.
Nota
4: În subcapitolul 6.2 din [1], se demonstrează că planetele unui sistem
planetar au mişcare giroscopică cu precesie, iar unghiul de nutaţie creşte pe
măsura îndepărtării traiectoriei planetei de cele două focare ale sistemului.
Faptul este confirmat practic de planetele sistemului nostru planetar format în
jurul aştrilor Soarele şi Dacia. (A se vedea postările „Steaua dublă Soarele –
Dacia” şi „Steaua dublă Soarele – Dacia, completare”, pe prezentul blog).
c)
Unghiul de nutaţie p/2 < J < p
Dacă se notează J¢ = p - J, se
obţine sinJ¢ = sinJ şi cosJ¢ = - cosJ, ceea
ce conduce la schimbarea semnului termenilor care conţin pe cosJ în
relaţiile energiei giroscopice (19) sau (20) şi în relaţiile gradientului (32)
sau (33). Aceasta însemnă că mişcarea giroscopică cu precesie cu J Î (p/2, p), este
aproximativ similară cu mişcarea giroscopică cu precesie cu J Î (0,p/2), cu
inversare de sens.
În acest caz, este interesantă şi analiza
dreptelor de valori minime ale energiei giroscopice şi ale gradientului
acesteia. Atât coeficienţii k1 şi k2, daţi de relaţiile (26), cât
şi coeficienţii k3 şi k4, daţi de relaţiile (34), schimbă
semnul faţă de coeficienţii din cazul J Î (0, p/2).
Cu alte cuvinte, dreptele x1 = k1z, x2 = k2z, x3 = k3z, x4 = k4z, din cazul J Î (0, p/2), se rotesc cu p/2, în cazul J Î (p/2, p). În
primul caz, dreptele erau dispuse în cadranele I şi III ale planului x0z, în al
doilea caz dreptele sânt dispuse în cadranele II şi IV ale aceluiaşi plan.
d) Unghiul
de nutaţie J = p
Deoarece sinp = 0, cazul este identic cu
cazul a) în care J = 0,
vectorii w şi w1fiind de sensuri
contrare.
5 Mişcarea giroscopică cu precesie însoţită de
o mişcare liniară
Spre deosebire de mişcarea giroscopică fără
precesie însoţită de o mişcare liniară de viteză u, analizată în paragraful 2.2.5 din subcapitolul 2.2 din [1],
mişcarea giroscopică cu precesie însoţită de o mişcare liniară de viteză u este mai complexă. Elementul de masă
al corpului material giroscopic cu precesie care execută şi o mişcare liniară
de viteză u este supus simultan la
trei mişcări:
-
o mişcare de rotaţie giroscopică de viteză
unghiulară w şi de viteză liniară v;
-
o mişcare de rotaţie de precesie de viteză
unghiulară w1 şi de viteză liniară v1;
-
o mişcare de viteză u, care, la rândul ei, poate fi de rotaţie (cu viteza unghiulară w1,
conform analizei din paragraful 2.2.5 din [1]) sau o mişcare liniară simplă.
În [1] s-a demonstrat că sub acţiunea combinată a
vitezelor liniare de rotaţie giroscopică v
şi de precesie v1, în
corpul material giroscopic cu precesie se creează tensiuni interne, maximul şi
minimul acestora fiind dispuse pe o secţiune diametrală verticală care conţine
axa z. Cauza acestor tensiuni este mişcarea de rotaţie de precesie.
Într-un corp material giroscopic solid, tensiunile
interne provoacă crăpături în scoarţa acestuia, iar dacă scoarţa pluteşte pe
fluid, se produc deplasări ale plăcilor scoarţei. Într-un corp material
giroscopic gazos, tensiunile interne produc regruparea masei acestuia, sub
formă de spirale.
Dacă se adăugă vitezelor liniare de rotaţie v şi v1 şi o mişcarea liniară de viteză u, care este o mişcare de rotaţie în jurul unui corp central,
atunci tensiunile interne din corpul material giroscopic cu precesie se
amplifică, fricţiunile dintre plăci şi deplasările acestora se măresc sau se
conturează mai clar spiralele, în funcţie de natura corpului.
În cazul în care mişcarea liniară de viteză u nu reprezintă o mişcare în jurul unui
corp central, mărimea tensiunilor interne creşte şi creşte şi numărul axelor
acestora, în funcţie de mărimea şi variaţia vitezei liniare u, care, la rândul ei, poate fi suma
mai multor viteze liniare ce acţionează simultan asupra corpului material
giroscopic.
Bibliografia
1
CONSTANTIN TEODORESCU: Structură
şi evoluţie. Editura MATRIX ROM.
Bucureşti 2016. Ediţia
a 5 – a revizuită şi adăugită.
2 GABRIELA
ŢIŢEICA şi ALEXANDRU STOENESCU: Teoria
giroscopului şi aplicaţiile sale tehnice. Tipografia Curţii Regale F. GÖBL FII
S.A. Bucureşti, 1945.
3 MIRCEA
DRĂGANU: Introducere matematică în fizica teoretică modernă. Vol. 1. Editura
tehnică, Bucureşti, 1957.
4 ION DIMA (coordonator): Dicţionar de fizică. Editura
enciclopedică română, Bucureşti, 1972.
5 V. I.
SMIRNOV: Kurs vâsşei matematiki. Tom pervâi. Gosudarstveno izdatelstvo tehniko
– teoreticeskoi literaturî. Moskva, 1953.
6 V. I.
SMIRNOV: Kurs vâsşei matematiki. Tom vtoroi. Gosudarstveno izdatelstvo tehniko
– teoreticeskoi literaturî. Moskva,
1953.
7 ANDRE ANGO: Matematika dlia electro - i radioinjenerov.
Perevod s franţuscovo (André ANGOT) Izdatelstvo “Nauka”. Glavnaia
redakţia fizico – Matematiceskoi literaturî. Moscva, 1967.
